

Wanneer een motor van een drone uitvalt, vertellen zijn sensoren niet meteen wat er mis is. Door hun metingen te combineren met wat we al weten over hoe de drone zich hoort te gedragen, kunnen we ontdekken wat er veranderd is en op tijd bijsturen.
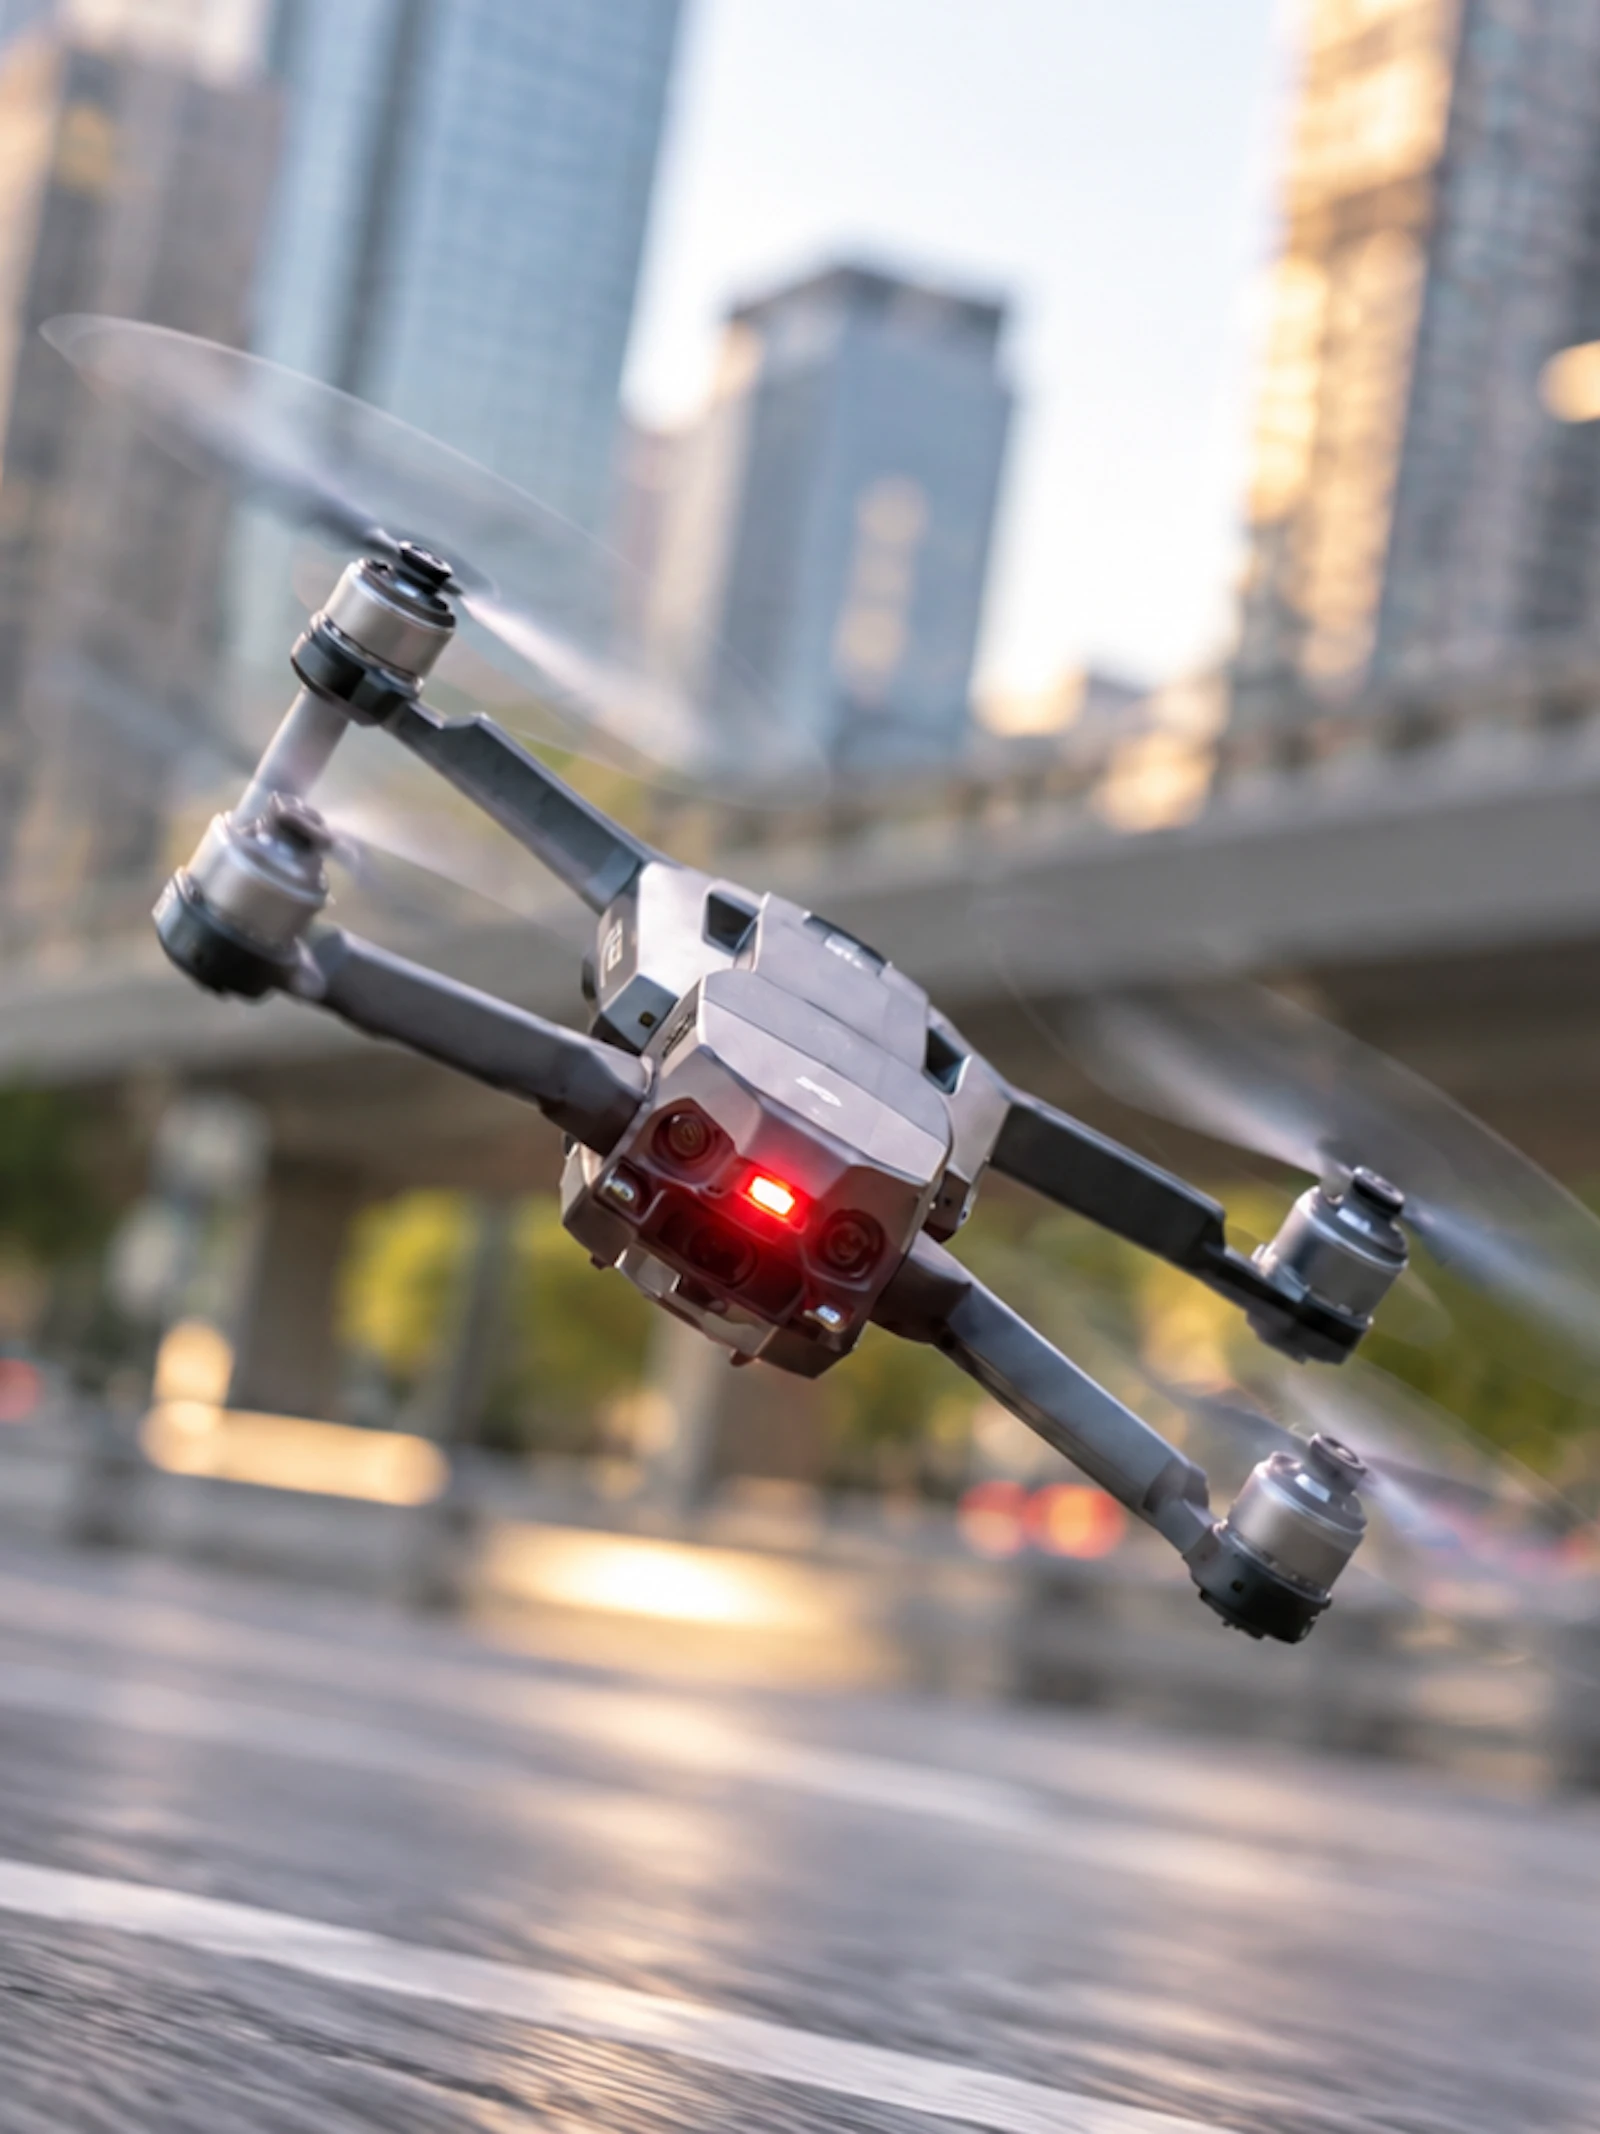
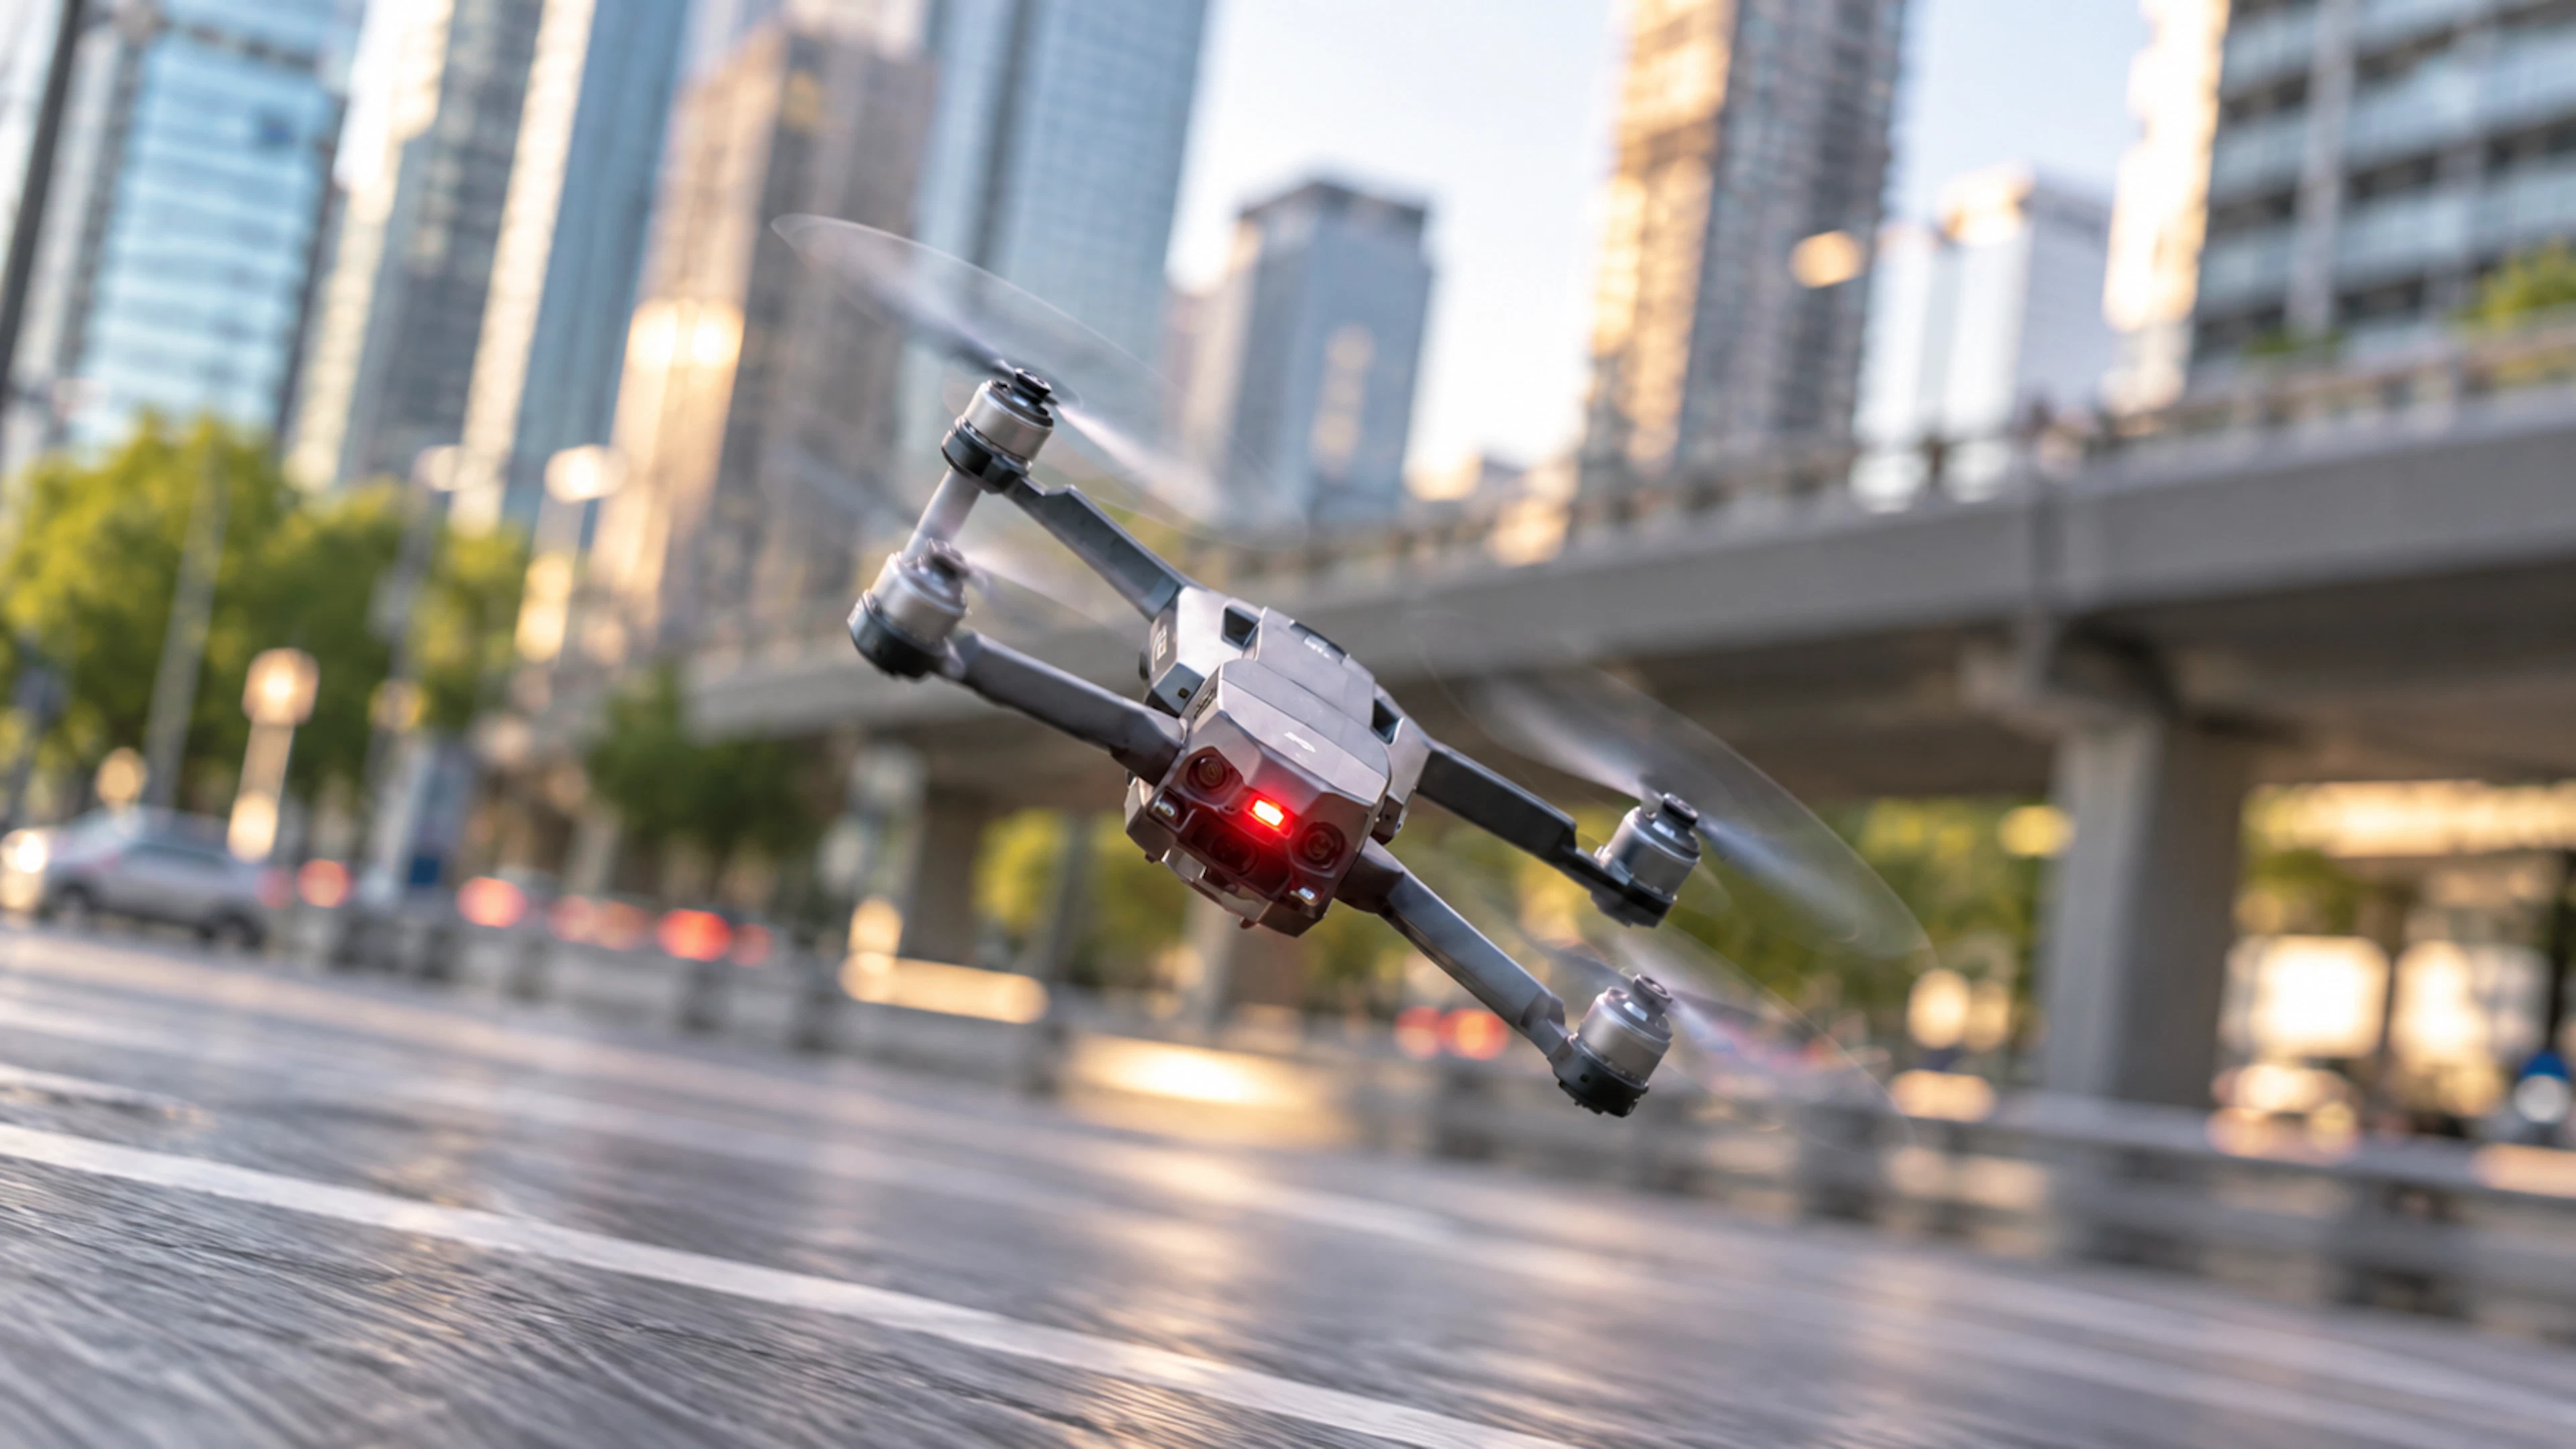
Een drone zoeft door de lucht. Vier propellers houden hem in evenwicht en sturen hem strak op koers.
Dan valt plots één motor stil.
De drone zakt weg en begint om zijn verticale as te tollen. De drie overblijvende propellers blijven razen en proberen hem in de lucht te houden. Zijn beweging wordt onrustig, de koers wijkt af en in enkele ogenblikken verandert een stabiele vlucht in een gevecht om controle.
Ondertussen blijven zijn sensoren onverstoorbaar meten. Ze leveren informatie over waar de drone zich bevindt, hoe snel hij beweegt en hoe hij georiënteerd is, maar die metingen vertellen nog niet rechtstreeks waarom de drone zich zo gedraagt.
En precies daar zit het verschil tussen meten en weten.
De sensoren vertellen ons hoe de drone op dat moment beweegt. Om te kunnen beoordelen of dat gedrag normaal is, hebben we daarnaast ook een beeld nodig van hoe de drone zich hoort te gedragen. Zolang beide min of meer overeenkomen, is er weinig aan de hand. Zodra ze uit elkaar beginnen te lopen, weten we dat er iets veranderd is.
Dat verwachte gedrag vatten we samen in een model van de drone. Zo’n model beschrijft hoe de drone normaal reageert wanneer een motor harder of zachter draait. De besturing van de drone gebruikt dat model om vooruit te rekenen hoe de motoren moeten aangestuurd worden om bijvoorbeeld een bepaald traject te volgen.
Leren van wat niet klopt
Na het uitvallen van een motor loopt dat beeld achter op de werkelijkheid. Het model beschrijft nog de drone van enkele ogenblikken geleden, terwijl het toestel in de lucht intussen veranderd is. Eén motor levert geen kracht meer, maar een groot deel van wat we over het toestel weten, blijft wel geldig. De zwaartekracht is niet veranderd. De drie overblijvende propellers leveren nog steeds stuwkracht. Maar blind blijven vertrouwen op het oorspronkelijke model werkt evenmin. Dat model verwacht nog altijd vier werkende motoren.
We houden vast aan wat we al weten over de drone en gebruiken de nieuwe metingen om alleen te zoeken naar het stukje dat niet meer klopt. Het algoritme vergelijkt wat het model voorspelt met wat de drone werkelijk doet.
Verwacht het model bijvoorbeeld dat de drone omhoog gaat, maar stijgt hij in werkelijkheid veel trager en begint hij tegelijk te draaien, dan klopt ons beeld van de drone niet meer. Het algoritme gebruikt zulke verschillen om te achterhalen hoe de drone sinds de fout anders reageert en vat die verandering samen in een zo eenvoudig mogelijke beschrijving.
De drone hoeft dus niet opnieuw te leren vliegen. Hij hoeft alleen te leren wat er anders is geworden. Een deel van de kennis komt uit de fysica die we zelf in het model hebben gestopt. Een ander deel wordt uit de metingen geleerd. De fysica vormt het geraamte, de metingen vullen aan waar dat geraamte niet meer helemaal bij de werkelijkheid past.
Dat samenspel is belangrijk, want geen enkel model is perfect. Slijtage of vereenvoudigingen in ons fysisch model, kunnen ervoor zorgen dat een toestel zich anders gedraagt dan was voorspeld. Een model dat alleen uit metingen leert, heeft dan weer voorbeelden nodig van situaties die we soms nauwelijks kunnen meten en vraagt soms meer metingen dan we hebben.
Door beide te combineren, hoeven we niet te kiezen tussen kennis en metingen. We gebruiken de kennis om richting te geven, en de metingen om te tonen waar die kennis tekortschiet.
Bij de drone wordt dat nieuw geleerde stukje vervolgens opnieuw toegevoegd aan het model waarmee de besturing vooruitrekent.
Op tijd bijsturen
Zodra het model weer beter past bij de drone die werkelijk in de lucht hangt, krijgt de besturing opnieuw iets om op te vertrouwen. Ze kan weer vooruitrekenen: wat gebeurt er als deze motor harder draait? Hoe snel kunnen we het tollen afremmen? Kunnen we nog hoogte houden, of is het verstandiger om naar beneden te gaan?
Een slimme testvlucht
Niet elke meting levert evenveel informatie op over het gedrag van de drone. Als een drone alleen stil hangt of steeds dezelfde beweging maakt, zien we maar een klein deel van hoe hij reageert. Daarom kiezen we bewust verschillende bewegingen onder verschillende situaties. Zo leren we beter welke verbanden tussen motorsturing en beweging in het model nodig zijn.
Bij een ernstige fout verandert daarmee ook het doel. De drone hoeft niet koste wat het kost verder te vliegen alsof er niets gebeurd is. Eerst moet de drone opnieuw controle proberen te krijgen over zijn beweging. Daarna kan hij veilig naar de grond.
De drone die daarnet nog ongecontroleerd door de lucht tolde, begint zich te herstellen. Zijn drie overgebleven motoren passen hun stuwkracht aan. De val wordt afgeremd en hoewel hij nog om zijn as draait, krijgt zijn beweging opnieuw richting. Langzaam keert hij terug naar zijn geplande traject en vervolgt hij zijn weg naar de volgende verrassing die de werkelijkheid voor hem in petto heeft.
In deze simulatie dient de drone (blauw, met in het rood de vier krachten die door de motoren gegenereerd worden) een traject (groen) te volgen. Na 1 seconde faalt een van de motoren, maar toch kan de drone herstellen en zijn pad verder vervolgen.
Meer weten dan je meet
Een falende motor van een drone is maar één voorbeeld van een veel bredere vraag. In heel wat systemen kunnen we zelden alles rechtstreeks meten wat we eigenlijk willen weten. Soms bestaat de juiste sensor niet of is ze te duur of te kwetsbaar.
Gelijkaardige methoden hebben we dan ook op heel andere systemen toegepast. Bijvoorbeeld bij wandelende robots leiden we uit druksensoren in de voeten informatie af over het contact met de ondergrond om ze stabieler te maken, terwijl we bij windturbines uit metingen belastingen schatten die moeilijk rechtstreeks te meten zijn, maar wel een belangrijke impact hebben op de levensduur van windturbines.
De toepassingen verschillen sterk, maar het principe blijft hetzelfde: uit wat we kunnen meten proberen we te onthullen wat anders verborgen blijft door een specifieke combinatie van kennis met metingen.
Bronnen
Hassan, A., Vantilborgh, V., Kayedpour, N., Lefebvre, T., Coene, A., & Crevecoeur, G. (2025). Virtual sensing of wind turbine loads with multi‐hidden markov models for above‐rated wind speeds. Wind Energy, 28(12).
Van Hauwermeiren, T., Sianov, A., Coene, A., & Crevecoeur, G. (2024). Integrated barometric pressure sensors on legged robots for enhanced tactile exploration of edges. IEEE Robotics and Automation Letters, 9(7), 6368-6375.
Wauters, J., Neuttiens, S., Crevecoeur, G., & Coene, A. (2026). Fault-Tolerant Control of Quadcopters Using Online System Dynamics Identification. In 2026 European Control Conference (ECC) (pp. 3474-3479). IEEE.
Dit is een artikel van:
Scicomm Academy van SciMingo


Schrijf je in op onze nieuwsbrief
En blijf op de hoogte van de laatste inzichten in wetenschap en technologie.